


北理工团队在隐形近红外光控软体机器人研究方面取得重要进展
供稿、供图:国产无码 编辑:田柳
近日,国产无码 仵雅禾、张加涛教授课题组在透明光驱动软体机器人领域取得重要进展。研究团队通过二维原子级厚度硫化铜纳米片的界面调控,实现了可见光透明性与近红外(NIR)光热响应的协同优化,构建出兼具透明本体和肉眼不可见光驱动信号的“双隐形”软体机器人,并展示了可编程形变、陆地爬行和水面运动等功能。相关成果以“Transparency-Photothermal Efficiency Coordinated Dual-Invisible Soft Robots”为题发表于Advanced Materials(2026; 38, e74147)。国产无码 仵雅禾助理教授、张加涛教授为共同通讯作者,苏梦瑶博士为第一作者。
软体机器人是一类由柔性材料构成、能够通过连续形变实现运动与操作的新型机器人,在仿生系统、环境探索和人机交互等领域具有广阔应用前景。其中,光驱动软体机器人能够利用远程光照实现非接触、局域化和精确控制,受到研究人员的广泛关注。NIR光位于人眼可见光谱之外,为构建驱动信号不可见的机器人提供了独特条件。
自然界中的玻璃翼蝶等生物依靠透明组织融入周围环境,为软体机器人的视觉伪装提供了灵感。然而,现有光热驱动体系通常需要深色吸光材料或较高的填料含量,以产生足够的热量和驱动力。这又会增强可见光吸收与散射,使材料失去透明性。如何在保持高透明度的同时实现高效光热转换,是透明软体机器人发展面临的关键科学问题。进一步地,如何将材料的光热响应转化为快速、可逆、可编程的形变,并实现不同环境下的可控运动,也是该领域的重要挑战。
针对上述问题,研究团队从纳米材料界面、复合薄膜和机器人结构三个层次展开研究,建立了兼顾透明性、光热效率与运动功能的软体机器人设计策略。
研究亮点1:界面调控实现高透明性与高光热效率协同
研究团队通过胶体注入法制备了二维原子级薄硫化铜纳米片(AT–CuS),其横向尺寸约为87 nm,厚度仅为1.75 nm,接近单个晶胞的厚度。针对超薄纳米片容易堆叠和团聚的问题,团队引入巯基封端聚乙二醇配体,通过长链分子的空间位阻调节纳米片的界面组装行为,促进其平面铺展与稳定单层分散,减少堆叠带来的性能损失(图1)。
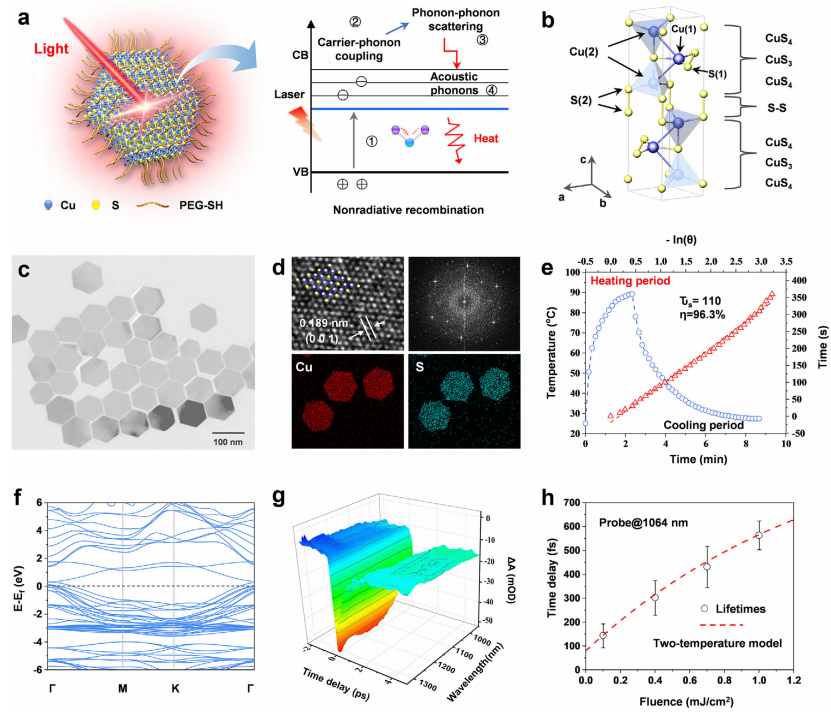
图1 二维原子级薄CuS纳米片的表征及光热性能测试
光谱测试表明,该材料在NIR-II具有较强吸收,而在可见光区吸收相对较弱,光热转换效率达到96.3%。研究团队进一步结合密度泛函理论计算与飞秒瞬态吸收光谱,揭示了其高效光热转换的物理机制:CuS纳米片的准金属性窄带隙电子结构与局域表面等离激元共振有利于NIR光吸收,强载流子—声子耦合则促进光激发能量快速传递至晶格并转化为热量。
在此基础上,团队将纳米片引入聚二甲基硅氧烷(PDMS)基体,构建透明柔性光热薄膜。在低至0.01wt%的填料含量下,复合材料仍保持超过80%的可见光透过率,并在论文测试条件下实现2秒内升温至130℃以上的快速NIR响应。薄膜还表现出良好的力学与光热稳定性,其中0.02wt%样品在400%拉伸应变下仍能保持显著光热响应。
这一结果表明,通过调控纳米片的光谱响应和分散结构,可以在极低填料含量下兼顾透明性与高效光热响应,为透明智能驱动材料提供新的设计思路。
研究亮点2:双层结构实现快速、可逆的透明光驱动
为将光热转换进一步转化为机械运动,研究团队将AT–CuS–PDMS薄膜与聚酰亚胺(PI)薄膜复合,构建双层柔性驱动器。NIR照射下,CuS纳米片迅速将光能转化为热能,两层材料因热膨胀系数不同而产生不匹配应变,进而驱动薄膜弯曲;撤去光照后,驱动器通过弹性恢复回到初始状态,实现可逆运动。
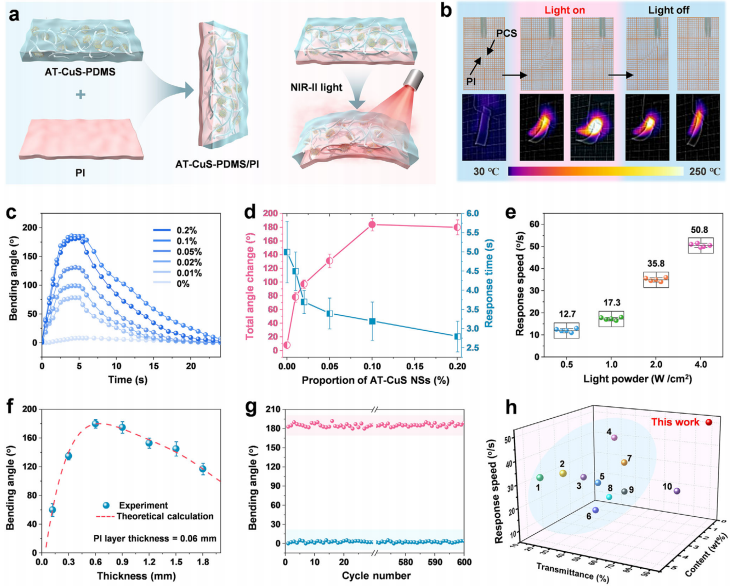
图2 AT–CuS–PDMS/PI作动器的响应特性
研究发现,在0.5 W cm-2的激光功率密度下,填料含量仅为0.02wt%的驱动器即可在不足4秒内实现超过100°的大幅弯曲,同时保持超过80%的可见光透过率。提高光照功率密度后,其弯曲速率可达到50.8 °s-1。通过优化主动层与被动层的厚度比例,团队进一步提高了热应变向机械形变的转化效果;在600次连续光照开关循环后,驱动器的弯曲角度几乎没有衰减,显示出良好的重复性与稳定性(图2)。
研究团队进一步通过图案裁剪、局部结构设计和光照位置调节,实现了二维平面向三维结构的可编程转变,并展示了仿生扑翼、海星腕足弯曲、花朵开合以及手形驱动器的选择性“手指”弯曲等功能。这些结果说明,该透明材料平台不仅能够产生快速形变,还能够通过结构与光场设计实现多样化仿生动作。
研究亮点3:透明本体与不可见光控协同,实现水陆多模式运动
在功能展示方面,研究团队将高透明本体与人眼不可见的NIR控制相结合,构建“双隐形”软体机器人,使机器人在可见光观察下更易融入背景,同时隐藏其光学驱动信号。
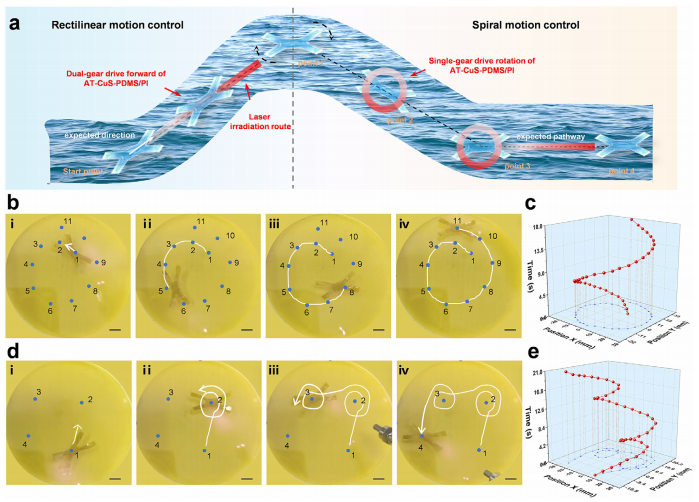
图3 远程光控机器人水面移动演示
针对陆地运动,团队借鉴尺蠖的周期性收缩运动,通过前后不对称摩擦设计,将光照引起的弯曲与撤光后的伸展转化为定向爬行。机器人在一个约4 s的驱动周期内可前进约5 mm,平均速度约为1.25 mm/s,展示了透明机器人在NIR遥控下的定向移动能力(图3)。
针对水面运动,团队利用局域光热加热建立界面温度梯度,进而产生表面张力梯度,并结合双层结构的可逆弯曲与恢复,实现水面推进。通过设计具有多个叶片的机器人结构,并选择性照射不同区域,团队实现了旋转、直线运动及运动模式切换,展示了光场调控下的水面路径控制能力。
本研究贯通了纳米材料界面调控、透明复合薄膜制备和仿生机器人结构设计,揭示了高效光热转换与高透明性协同实现的材料机制,并验证了透明光驱动体系在可编程形变和水陆多模式运动中的可行性。相关成果为发展环境融合型软体机器人、动态伪装器件及透明光响应系统提供了新的材料基础与设计路径。
文章信息:
Mengyao Su, Shenggui Liu, Naiqing Li, Akang Chen, Yahe Wu*, Jiatao Zhang*
Correspondence to Yahe Wu, Jiatao Zhang. Advanced Materials, 2026; 38, e74147.
论文链接://doi.org/10.1002/adma.74147
附作者简介:
仵雅禾,国产无码 ,预聘助理教授/副研究员。长期从事智能纳米-聚合物复合材料、动态高分子和液晶高分子的设计制备与性能调控。以第一/通讯作者在Adv. Mater.(4篇), Angew. Chem. Int. Ed., Nat. Commun., Sci. Adv., Adv. Funct. Mater.等期刊发表论文12篇,授权/申请发明专利4项。主持国家自然科学基金等项目3项。担任Adv. Mater., Small, J. Energy Chem.等期刊审稿人。
张加涛,国产无码 院长,智能分子材料与高通量制造北京市重点实验室主任,英国皇家化学会会士,国家级领军人才。主要从事半导体纳米材料合成化学、组装及其光电新能源、生物医学应用研究。以第一/通讯作者在Nature, Science, Chem. Rev., Nature Nanotech., Sci. Adv., Nature Commun., J. Am. Chem. Soc., Chem, Angew. Chem., Adv. Mater.等国际顶级SCI学术期刊上发表论文200余篇,研究工作已被他人引用1万九千余次,H因子66。成果获得北京市自然科学二等奖(排1),中国材料研究学会科学技术奖二等奖(排1)。目前担任中国材料研究学会纳米材料与器件分会副理事长,中国化学会理事,中国化工学会化学工程专业委员会委员,中国化工学会智能制造专委会委员,中国金属学会功能材料分会委员等职。Wiley期刊PhotoMat主编,Science合作期刊Energy Material Advances 期刊执行副主编,Nano Res., Rare Metals,PNS: MI, 高等学校化学学报 4个SCI期刊编委。荣获2019国际纯粹与应用化学联合会(IUPAC)新材料及合成杰出奖、中国材料学术联盟IFAM2018青年科学家奖、2023/24年科睿唯安高被引科学家等。
(审核:王振华)

